在涉足形状感知技术之前,我曾在电生理学领域工作多年,而了解导管在心脏内的位置对于手术操作至关重要。
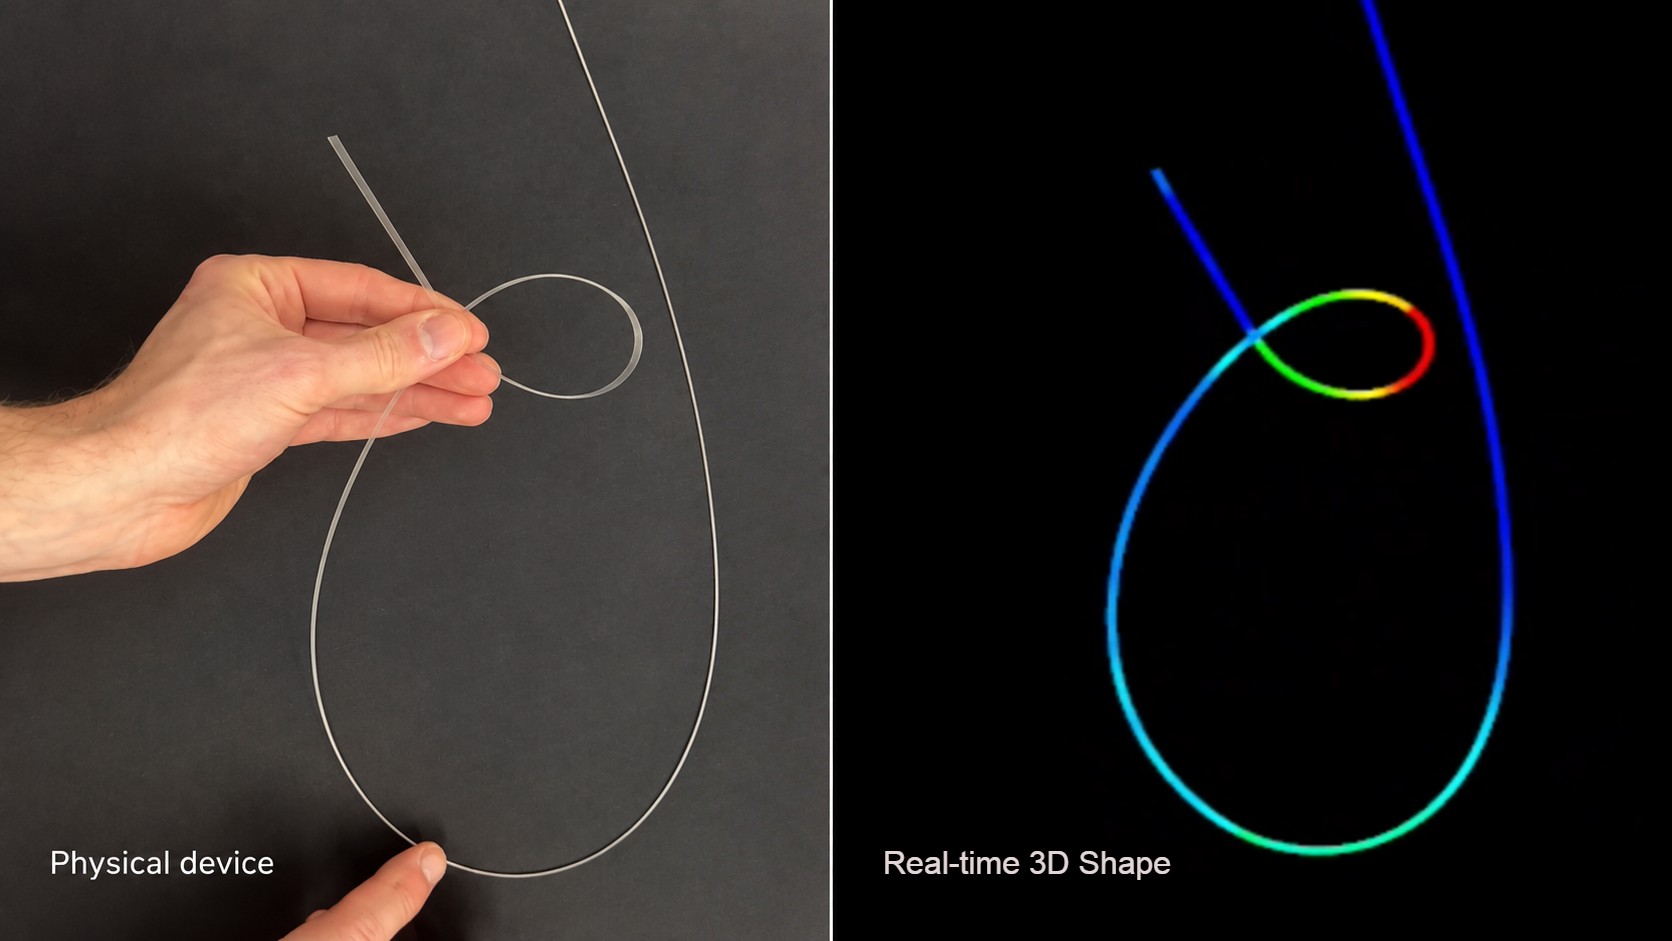
因此,当我第一次接触到光纤形状感知技术时,脑海中立刻想到的是导航问题。这项技术无需依赖电磁追踪或阻抗测量,就能提供导管的连续三维形状,这让我立刻看到了它的潜力。
但经过多年的实践,我认为导航已不再是最重要的部分。导航只是回答了一个关键问题:器械的位置在哪里?
一个长而柔韧的器械并不会仅仅按照预定路径移动。它会弯曲、扭转,遇到阻力,并在与人体解剖结构相互作用时发生塌陷或突出。装置实际发生的情况,往往无法仅从机器人系统的输入信号或远端末端的追踪点中直接显现出来。
这促使我重新思考形状感知的方式。它不仅仅是一种追踪导管的手段,更是一种让柔性装置了解自身物理状态的方法。在机器人学中,这正是一个更为有趣概念的开端:本体感觉。
了解输入并不等于知道结果
当医生操作机器人系统时,机器人会将医生的输入转化为机械动作:推动、收回、旋转或活动器械。系统知道其执行器正在做什么,但未必清楚柔性器械在体内实际是如何响应的。
例如,如果一个执行器拉动导丝以产生特定弯曲,这并不意味着导管实际上达到了预期的形状。因为人体解剖结构存在差异,导管可能会遇到阻力,或弯曲方式与预期不同,而且近端推进并不一定等同于远端的推进。
这是长而柔性的器械面临的一个根本性挑战:器械一端施加的机械动作,可能与器械在患者体内实际发生的情况存在差异。
医生的手是反馈回路的一部分
当医生手动操作这些器械时,他们并不仅依赖视觉,而是依靠触觉。医生能感觉到器械是否正常推进,或遇到阻力,并可能通过直觉旋转、拉回、改变方向或尝试其他操作来调整。经验丰富的医生会持续进行这些调整,往往无需有意识地思考每一个动作。
当我们把机器人置于医生与器械之间时,这种联系部分被切断了。如果医生向前推动操纵杆,而机器人只是将这一动作转化为前进的执行器运动,我们改变了导管的控制方式,但未必让系统变得更智能。
此时,机器人的机会来了:它能够独立感知器械的反应,并利用这些信息帮助实现医生的预期目标。
知道末端的运动状态并不等于了解整个器械
追踪末端位置固然重要,但末端位置仅是问题的一部分。如果末端没有前进,可能的原因有很多:器械在某处发生弯曲、塌陷或脱出,或者即使末端位置变化很小,其整体结构仍可能发生改变。
只知道末端的位置,并不一定能说明器械其余部分发生了什么。
这种区别对于柔性机器人和连续体机器人尤为重要。与传统刚性机器人具有离散关节不同,柔性器械会持续改变形状,仅通过执行器输入很难推断出其具体结构。这也是为什么形状感知成为连续体机器人研究中的一个活跃领域:感知变形可提供用于状态估计和控制的信息。
连续形状感知为系统提供了关于其结构配置的直接信息。
从稳定性开始
我们无需急于进入自主手术,就能明白这一点的重要性。以稳定性为例:一旦器械到达活检、治疗或其他干预的目标位置,其任务就不再只是“到达”,而是“保持”在该位置。如果器械的配置发生变化,系统可以检测到这一变化,并可能利用这些信息作为控制响应的一部分。
这并非理论上的设想。Intuitive的Ion机器人支气管镜平台采用光纤传感器,每秒可数百次测量导管的完整形状。Intuitive将这些测量数据与机器人控制算法结合,帮助器械在到达目标后保持稳定位置。
这种应用至关重要,因为形状感知不仅仅是为医生生成另一张图像供查看。这些信息还可以成为机器人自身的反馈。系统能够测量器械最终的形态,并将这些信息用于其控制回路中。
让机器人更易于使用,而不是更难使用
导航是另一个例子。医生手动操作器械时,所做的远不止向前推进。它还包括推进、回退、关节活动和旋转,这些动作往往同时进行。
机器人系统不应要求医生通过操纵杆或一系列控制按钮来重复完成每一个手动动作。如果我们要在医生与患者之间引入机器人,目标应该是让整个过程更加简便,而不仅仅是提供一种执行相同手动操作的替代方式。
机器人对器械运动情况了解得越多,就越能发挥帮助作用。医生应能够向系统传达自己希望器械实现的目标,而机器人则负责处理实现该目标所需的更多机械操作。要实现这一点,机器人需要获得关于器械实际运行状态的反馈信息。
从导航到本体感觉
正因如此,我越来越认为形状感知可以作为柔性器械的一种本体感觉。本体感觉是指我们对自身身体位置和运动状态的感知;我们无需盯着手臂,也能知道它大致在何处或正在移动。
柔性手术机器人本身没有与之对应的内置传感器。它能获取执行系统的输入信号,可能通过外部成像或追踪点获得器械的位置信息,但这些无法替代持续测量器械自身物理结构的变化。
形状感知能够提供部分缺失的信息。我强调“部分”,是因为它并不能告诉机器人所有必要的信息。我们还需要智能器械了解其他内容:如力的大小、接触情况、组织特性、与解剖结构的距离,以及特定手术过程中的其他相关信息。没有任何单一传感器能够提供全部这些信息。
随着时间推移,将多种传感技术结合使用,可以使机器人系统更深入地理解患者体内发生的情况。当医生手动操作器械时,它还能生成一种我们目前所缺乏的东西:即器械在手术过程中实际行为的数字记录。未来,来自多次手术的数据将有助于机器人系统学习器械如何应对不同情况,以及哪些操作方式有效。
这还只是未来的一步。如今,机会更加紧迫:稳定性、更智能的导航、更好的反馈,以及能够开始闭环控制。
关于作者:Ryan DeBoer 是 The Shape Sensing Company 的首席执行官,拥有二十年医疗技术行业经验,包括电生理学领域,导管定位和导航是临床实践的基础。如今,他与医疗器械和机器人公司合作,将光纤形状传感整合进下一代智能医疗系统。
 鄂公网安备 42010202002775号